| Τροποποιημένο: | 1 |
| Τιμή: | Διαπραγματεύσιμα |
| Τυπική συσκευασία: | Καρτόνι |
| Περίοδος παράδοσης: | κατόπιν αιτήματος |
| μέθοδος πληρωμής: | Τ/Τ |
| Ικανότητα εφοδιασμού: | 100% παραπάνω σε αποθέματα. |
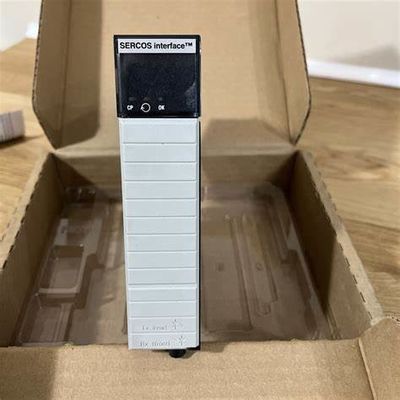
Το 1756-M16SE είναι ένα ControlLogix SERCOS Integrated Motion Module.Το 1756-M16SE είναι ένας ανοιχτός ελεγκτής χωρίς περίβλημα και ψηφιακή διεπαφή οδήγησης που έχει σχεδιαστεί για γρήγορη σειριακή επικοινωνία σε πραγματικό χρόνο μέσω των καλωδίων οπτικών ινών που είναι ανοσοφθαλμικά.
Το 1756-M16SE έχει 16 άξονες ανά μονάδα και 32 άξονες ανά ελεγκτή.5 ms για έως και 4 μονάδες οδήγησης με ταχύτητα 8 Mb/sΟι λειτουργίες ελέγχου ρυθμίζουν την ταχύτητα, τη ροπή και την ακρίβεια.
Η μονάδα διεπαφής 1756-M16SE χρησιμοποιεί 1 ψηφιακό σύνδεσμο οπτικών ινών που εξαλείφει την ανάγκη για έως και 18 ψηφιακά καλώδια ανά άξονα.Ο χρήστης μπορεί να στείλει λεπτομερείς πληροφορίες για την κατάσταση της μονάδας από την μονάδα στον ελεγκτή και αντίστροφαΤο 1756-M16SE μπορεί να συνδεθεί με τις ακόλουθες servo drive: το 2093 Kinetix 2000, το 2094 Kinetix 6000, το 2099 Kinetix 7000 servo drive υψηλής ισχύος και το 2098 Ultra3000 SERCOS servo drive.
Το 1756-M16SE είναι μια μονάδα διεπαφής Serial Realtime Communication System (SERCOS). Αυτή η μονάδα χρησιμοποιείται κυρίως για τη διεπαφή κινητήρων Kinetix SERVO όπως 2093 Kinetix 2000 πολυάξιο servo drive,2094 Πολυάξια κινητήρια μηχανή Kinetix 6000Χρησιμοποιεί ένα ενιαίο και ψηφιακό σύνδεσμο οπτικών ινών.εξάλειψη της ανάγκης για παραδοσιακή μέθοδο καλωδίωσης για τη σύνδεση κάθε άξονα με τη μονάδα.
Το 1756-M16SE υποστηρίζει την ενσωμάτωση έως δεκαέξι (16) servo drive και υποστηρίζει ταχύτητα δεδομένων SERCOS 4Mbps και 8Mbps.5 ms για 2 μονάδες οδήγησης; 1 ms για 4 μονάδες οδήγησης· και 2 ms για 8 μονάδες οδήγησης @ 4 Mbps ρυθμός δεδομένων και 0,5 ms για 4 μονάδες οδήγησης· 1 ms για 8 μονάδες οδήγησης και 2 ms για 16 μονάδες οδήγησης @ 8 Mbps ρυθμός δεδομένων.Αυτή η ενότητα διεπαφής υποστηρίζει λειτουργίες ελέγχου κίνησης όπως τοποθέτηση, ταχύτητα και ροπή.
Το 1756-M16SE έχει πλάτος τρύπας 1 μονάδας. Μπορεί να εγκατασταθεί σε οποιαδήποτε διαθέσιμη τρύπα στο σασί και είναι συμβατό με τα σασί ControlLogix όπως 1756-A4, 1756-A7, 1756-A10, 1756-A13,και 1756-Α17Μπορεί επίσης να χρησιμοποιηθεί σε τυποποιημένη ή απλή διαμόρφωση ControlLogix και να χρησιμοποιείται με μονάδες τροφοδοσίας όπως 1756-PA72/C, 1756-PA75/B, 1756-PB72/C, 1756-PB75/B, 1756-PC75/B, 1756-PH75/B.Το ίδιο κι εγώ., υποστηρίζει επίσης περιττές ρυθμίσεις ControlLogix, όπως μαζί με περιττές πηγές ρεύματος τύπου, συμπεριλαμβανομένων των 1756-PA75R, 1756-PB75R, 1756-PSCA2.
Για τη σύνδεση με τους άξονες κίνησης του servo, μπορούν να χρησιμοποιηθούν καλώδια οπτικών ινών από πλαστικό υλικό ή καλώδια οπτικών ινών από γυαλί.
Το πλεονέκτημα μας:
Καλύτερες δυνατές τιμές και χρόνο παράδοσης
Μακροχρόνια εμπειρία στον τομέα
Καλό εκπαιδευμένο προσωπικό
Ιδιωτικές εγκαταστάσεις αποθήκης
Καλύτερες σχέσεις με το υποκατάστημα παραγωγής
Ευέλικτη και εξατομικευμένη εξυπηρέτηση για εσάς
Φθηνός και ασφαλής μεταφορέας για αποστολές (αερομεταφορές)
![]()
![]()